معرفی رباتهای سپید داینامیک؛ هر دسته چه کاری انجام میدهد؟
| ممکن است دو ربات هر دو در یک ساختمان حرکت کنند و از دور هم شبیه باشند، اما یکی برای رساندن سفارش ساخته شده باشد و دیگری برای جابهجایی بار. چیزی که آنها را از هم جدا میکند، ظاهرشان نیست؛ کاری است که قرار است انجام دهند.
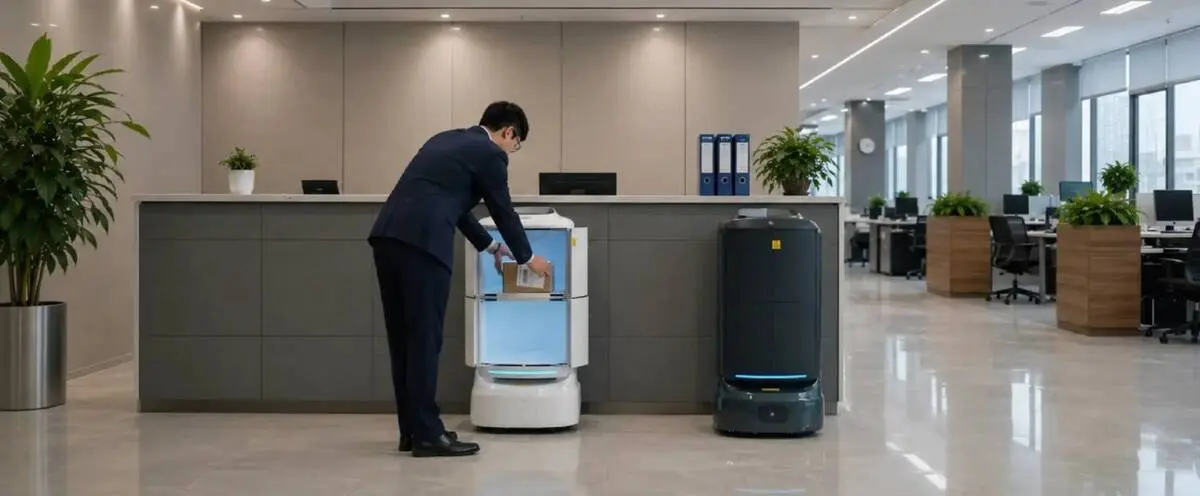

ممکن است دو ربات هر دو در یک ساختمان حرکت کنند و از دور هم شبیه باشند، اما یکی برای رساندن سفارش ساخته شده باشد و دیگری برای جابهجایی بار. چیزی که آنها را از هم جدا میکند، ظاهرشان نیست؛ کاری است که قرار است انجام دهند.
برای شناخت رباتهای سپید داینامیک بهتر است از یک سؤال ساده شروع کنیم: «دقیقاً چه کاری میخواهیم به ربات بسپاریم؟» پاسخ این سؤال، ما را به دستهٔ درست نزدیک میکند.
از ظاهر ربات عبور کنید؛ ببینید قرار است چه کاری انجام دهد
چرخدار بودن، اندازهٔ بدنه یا حتی حرکتکردن در یک فضای مشترک، دستهٔ ربات را مشخص نمیکند. یک ربات ممکن است برای تحویل غذا یا اقلام در یک جریان سرویس باشد؛ ربات دیگری با ظاهری نزدیک، برای حمل بار طراحی شده باشد. ربات بازرسی هم شاید اصلاً چیزی را جابهجا نکند و کارش فقط دیدن، سنجیدن و ثبتکردن اطلاعات محیط باشد.
برای اینکه مسیر درست را پیدا کنید، این چند سؤال کمک میکند:
- ربات قرار است چه کاری انجام دهد؟
- با چه چیزی طرف است: اقلام، بار، سطح، مخاطب یا داده؟
- کجا کار میکند و محیط چه محدودیتهایی دارد؟
- با افراد، تجهیزات یا سیستمهای دیگر چه ارتباطی دارد؟
- در پایان مأموریت، چه خروجیای باید داشته باشیم؟
نقشهٔ رباتهای سپید داینامیک بر اساس مأموریت
این جدول یک دید سریع از خانوادههای اصلی رباتهای سپید داینامیک میدهد. نام مدلها فقط برای شناخت دامنهٔ هر دسته است؛ جزئیات انتخاب هر مدل را بهتر است در صفحهٔ همان دسته دنبال کنید.
| نیاز شما | دستهٔ ربات | کاری که انجام میدهد | نمونهها |
|---|---|---|---|
| تحویل و سرویس | Delivery & Service | رساندن اقلام در مسیر خدمات | SwiftBot، FlashBot Max، FlashBot Arm |
| نظافت مداوم | Cleaning | پشتیبانی از عملیات نظافت | MT1 Vac، CC1، CC1 Pro، SH1، MT1 Max |
| تعامل، محتوا و راهنمایی | Advertising & Interactive | ارتباط با مخاطب و نمایش محتوا | PuduBot 2، KettyBot، BellaBot |
| حمل داخلی کالا و بار | Logistics & Internal Transport | جابهجایی بار در مسیرهای داخلی | T300، T600 |
| بازرسی و پایش | Inspection & Smart Security | جمعآوری داده و پایش محیط | Unitree B2، Unitree Go2، Unitree A2 |
| سناریوهای انسانمحور | Humanoid | تعامل انسان و ربات و توسعهٔ مأموریت | Unitree H2، Unitree G1، Unitree H1 |
رباتهای تحویل و خدمات؛ برای وقتی که باید چیزی به مقصد برسد
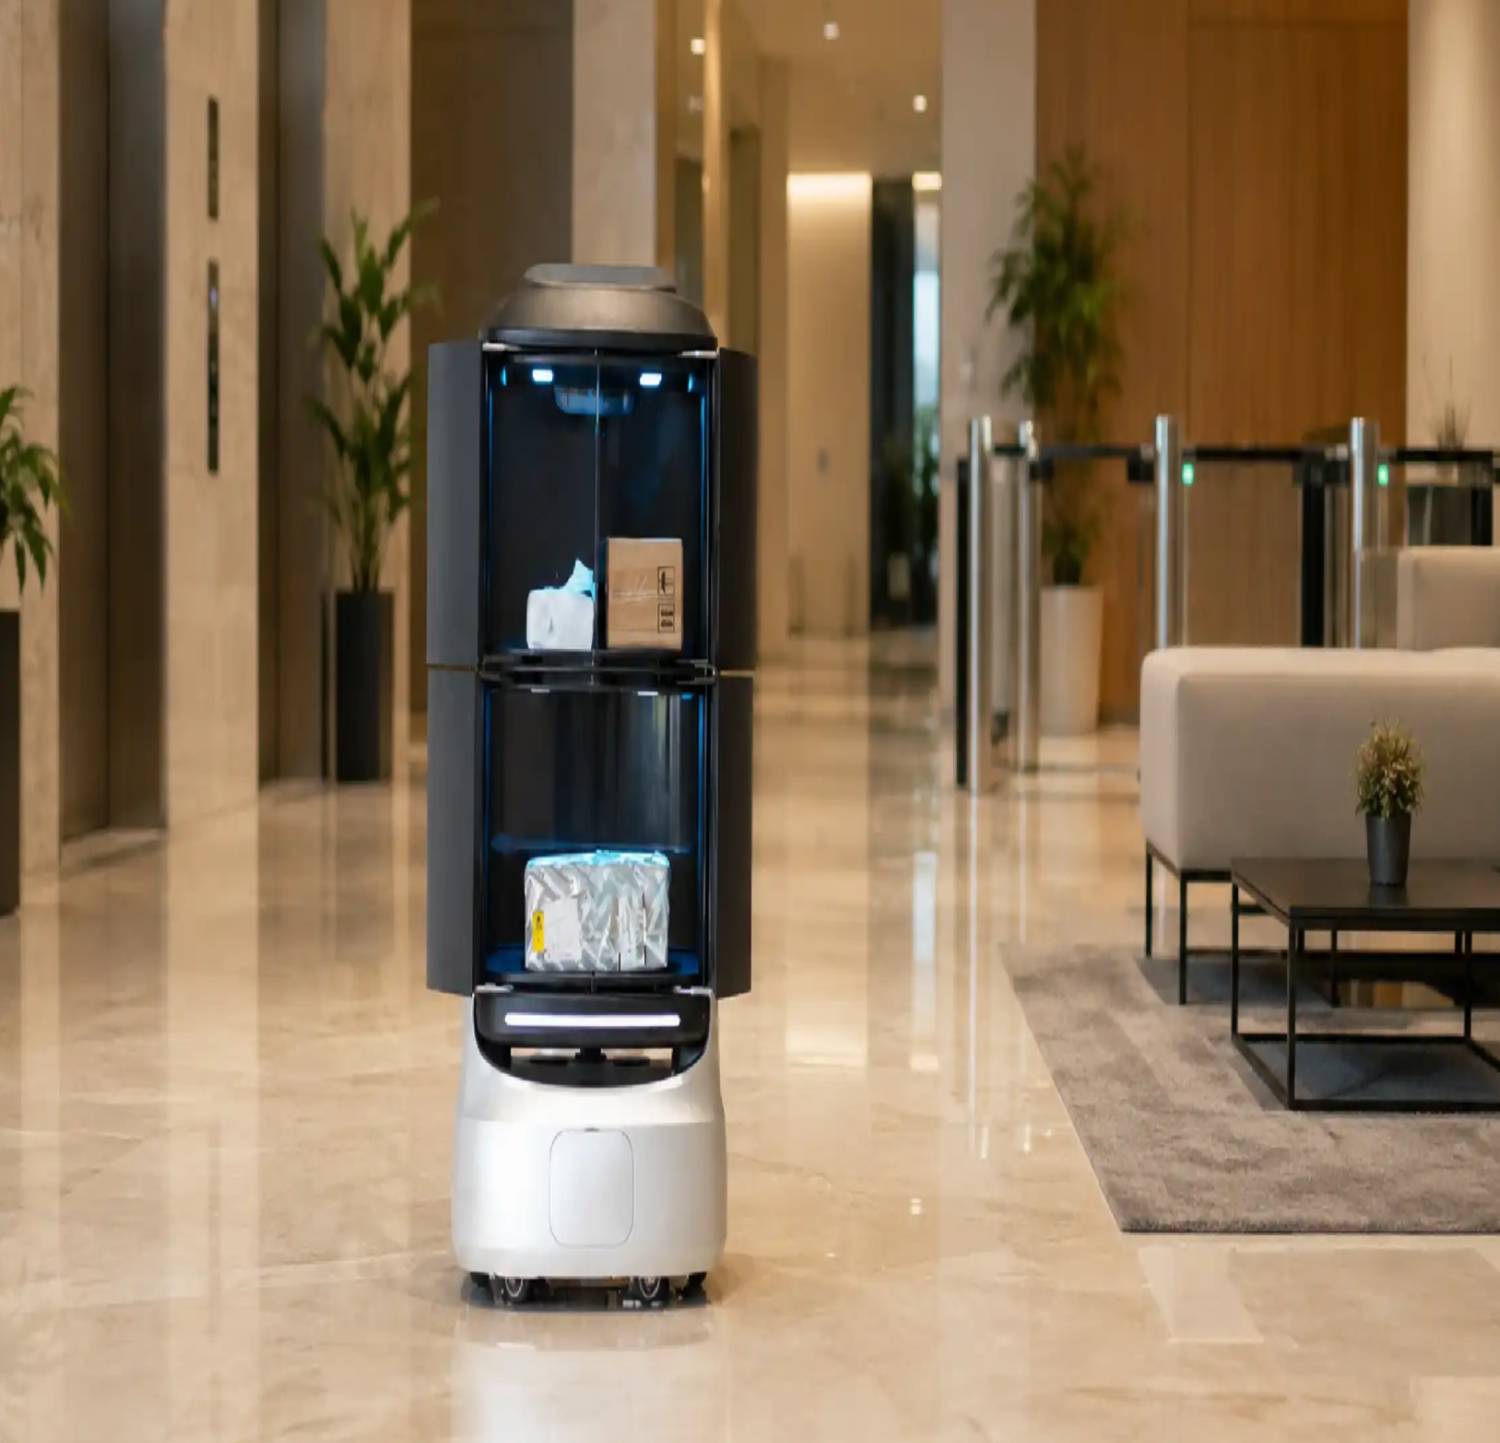
دستهٔ رباتهای تحویل و خدمات برای وقتی است که رساندن یک آیتم، بخشی از سرویس روزانهٔ مجموعه است. مثلاً یک سفارش، مرسوله یا وسیله باید بین چند نقطه جابهجا شود و این کار در یک روند خدماتی معنی دارد.
این دسته میتواند در هتل، رستوران، ساختمان اداری یا دیگر محیطهای خدماتی، بسته به سناریو، قابل بررسی باشد. SwiftBot، FlashBot Max و FlashBot Arm در این خانواده قرار میگیرند.
رباتهای نظافت؛ برای وقتی که نظافت باید منظمتر پیش برود
رباتهای نظافت به کار مجموعههایی میآیند که بخش مشخصی از نظافتشان برنامهریزیشده و تکراری است. در اینجا موضوع، نوع عملیات نظافت، جنس و وضعیت سطح، محدودهٔ کار و برنامهٔ اجراست.
رباتهای تبلیغاتی و تعاملی؛ برای وقتی که مخاطب مهمتر از بار است
رباتهای تبلیغاتی و تعاملی برای ارتباط با مراجعهکننده هستند. نمایش محتوا، معرفی، راهنمایی و ساختن تجربهای متفاوت در محیط، از سناریوهای این دسته است. اینجا هدف، رساندن یک کالا نیست؛ هدف، ارتباط بهتر با مخاطب است.
چرا تحویل و تعامل را نباید یکی دانست؟
ممکن است یک ربات هم در فضای مجموعه حرکت کند و هم توجه مخاطب را جلب کند، اما اینها دو مأموریت جدا هستند. در ربات تحویل، تمرکز روی آیتم و مقصد است؛ در ربات تعاملی، تمرکز روی مخاطب و محتوا.
| ربات تحویل و خدمات | ربات تبلیغاتی و تعاملی |
|---|---|
| آیتم ← مسیر ← مقصد | مخاطب ← محتوا ← تعامل |
| کمک به روند سرویس | کمک به ارتباط و تجربهٔ مراجعهکننده |
| پرسش اصلی: چه چیزی باید برسد؟ | پرسش اصلی: چه تجربهای باید ساخته شود؟ |
رباتهای لجستیک و حمل داخلی؛ برای وقتی که بار و ظرفیت مهماند
رباتهای لجستیک و حمل داخلی برای جابهجایی کالا، تجهیزات و بار در مسیرهای داخلی هستند. اینجا بیشتر از هر چیز، باید به نوع بار، وزن آن، ظرفیت موردنیاز و مسیر رفتوآمد نگاه کرد.
به همین دلیل، این دسته با ربات تحویل فرق دارد. ربات تحویل معمولاً با سرویس و رساندن یک آیتم سروکار دارد؛ ربات لجستیک با حمل بار و انجام مأموریتهای جابهجایی داخلی.
| معیار | تحویل و خدمات | لجستیک و حمل داخلی |
|---|---|---|
| کار اصلی | رساندن اقلام در روند سرویس | جابجایی داخلی بار و کالا |
| چیزی که بررسی میشود | آیتم، مقصد و سرویس | بار، ظرفیت و مسیر |
| نمونهٔ پرتفوی | SwiftBot و FlashBot | T300 و T600 |
بازرسی و امنیت هوشمند؛ برای دیدن، سنجیدن و پایشکردن
رباتهای بازرسی و امنیت هوشمند فقط به شکل ظاهری ربات محدود نمیشوند. در یک پروژهٔ بازرسی، خود پلتفرم یک بخش ماجراست؛ مأموریت، شرایط محیط، تجهیزات موردنیاز و دادهای که باید در پایان به دست بیاید هم مهماند.
Unitree B2، Unitree Go2 و Unitree A2 پلتفرمهای مرتبط این حوزه هستند. بسته به نیاز پروژه و سازگاری پلتفرم، ابزارهایی مانند دوربین تصویری یا حرارتی، تشخیص گاز، دادهٔ صوتی، LiDAR و حسگرهای دیگر میتوانند بخشی از راهکار باشند. این ویژگیها برای همهٔ مدلها یا همهٔ پروژهها یکسان نیستند.
چرا منطق ربات بازرسی با ربات خدماتی فرق دارد؟
| دسته | منطق مأموریت |
|---|---|
| تحویل | آیتم + مسیر + مقصد |
| نظافت | سطح + روش + محدودهٔ پوشش |
| لجستیک | بار + ظرفیت + مسیر |
| بازرسی | مأموریت + محیط + تجهیزات مناسب + دادهٔ خروجی |
رباتهای انساننما؛ برای سناریوهایی که فرم انسانمانند مهم است
رباتهای انساننما را نباید فقط یک ابزار نمایشی دید. Unitree H2، Unitree G1 و Unitree H1 پلتفرمهای این دستهاند و بسته به توانایی واقعی هر مدل و نیاز پروژه، میتوانند برای تعامل انسان و ربات، کنترل از راه دور، تحقیقوتوسعه، توسعهٔ مأموریت و آزمودن روشهای کاری جدید بررسی شوند.
یک محیط میتواند به چند دسته ربات نیاز داشته باشد
نام صنعت یا محیط، بهتنهایی جواب انتخاب نیست. مثلاً یک هتل میتواند هم به تحویل اقلام نیاز داشته باشد، هم نظافت، هم ارتباط با مهمان و هم جابهجایی داخلی. یک کارخانه هم ممکن است نظافت، حمل داخلی و بازرسی را کنار هم بررسی کند.
دیدگاه تان را بنویسید